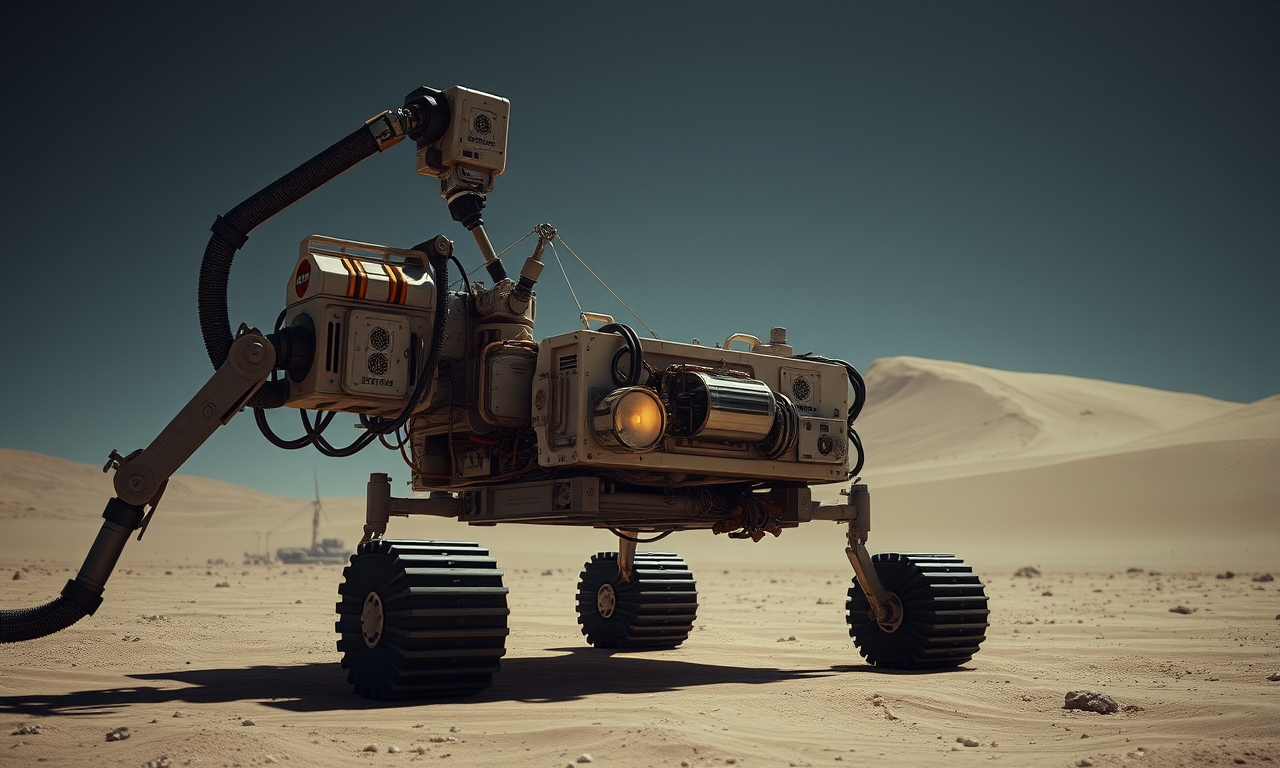
Erweiterte Mobilität im Testfeld
Im März 2026 führte das Jet Propulsion Laboratory (JPL) von NASA einen Feldversuch mit einem neuen Rover‑Prototypen im Colorado Desert nahe Plaster City, Kalifornien, durch. Der vierrädrige Rover, der unter dem Namen ERNEST (Exploration Rover for Navigating Extreme Sloped Terrain) entwickelt wurde, sollte die Leistungsfähigkeit neuer Antriebs- und Fahrwerkskonzepte unter realen Wüstenbedingungen prüfen.
Autonomie im Fokus
Der Test diente vor allem als Plattform für die Erprobung von Autonomie‑Software, die es dem Fahrzeug ermöglichen soll, komplexes, unebenes Terrain eigenständig zu analysieren und zu befahren. Die Software nutzt Sensorfusion aus Lidar, Kameras und Inertialsystemen, um Hindernisse zu erkennen, Steigungen zu bewerten und sichere Pfade zu berechnen, ohne permanente Anweisungen von der Bodenstation zu erhalten.
Ergebnisse und Ausblick
Während des mehrtägigen Einsatzes bewältigte ERNEST steile Dünen, lose Sandflächen und felsige Ablagerungen. Die gesammelten Daten werden nun ausgewertet, um die Algorithmen weiter zu verfeinern und die Robustheit des Antriebsstrangs zu prüfen. Das Team plant, die erprobten Systeme künftig in zukünftige Missionen zum Mond oder Mars zu integrieren, wo ähnliche Terrain‑Herausforderungen zu erwarten sind.
Bedeutung für zukünftige Missionen
Die Fähigkeit, autonom in extrem unebenem Gelände zu operieren, gilt als Schlüsseltechnologie für die Erkundung entfernter Himmelskörper. Durch die erfolgreiche Feldprobe im Colorado Desert hat NASA einen wichtigen Schritt Richtung einsatzbereiter Rover‑Systeme gemacht, die in den kommenden Jahren bei bemannten oder unbemannten Missionen zum Einsatz kommen könnten.