Ein neuer Ansatz für Mondmissionen
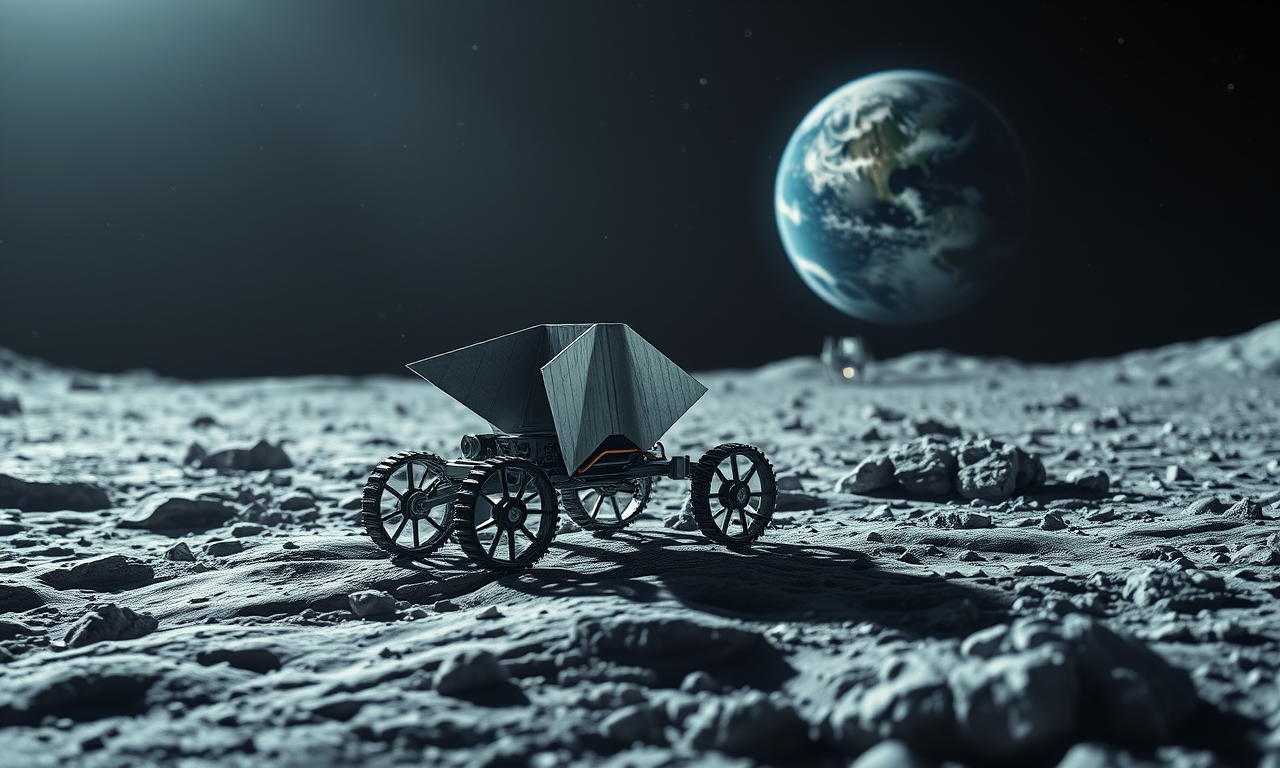
Während bisherige Mondprojekte von großformatigen Fahrgestellen bis zu massiven Nutzlasten reichten, stellt ein kompakter Rover mit variabler Form einen anderen Weg dar. Das Gerät misst etwa die Größe einer Handfläche und kann seine Gestalt an unterschiedliche Geländebedingungen anpassen.
Design und Funktionsweise
Die Konstruktion orientiert sich an den flexiblen Mechanismen von japanischen Spielzeugrobotern. Durch ein modular aufgebautes Chassis kann der Rover seine Räder ausfahren, sich zusammenziehen oder seine Form ändern, um Hindernisse zu umgehen. Eingebaute Sensoren und eine eigens entwickelte Steuerungssoftware ermöglichen eine vollständig autonome Navigation, ohne dass eine ständige Bodenstation nötig ist.
Erste Mondlandung
Im Rahmen einer internationalen Zusammenarbeit landete das Gerät im vergangenen Monat auf der Mondoberfläche. Während des Tests absolvierte es mehrere Kilometer Fahrstrecke, überwand Kraterwände und passte seine Form in Echtzeit an das unebene Terrain an. Die gesammelten Daten wurden an die Missionskontrolle übertragen und zeigen, dass das System stabil und zuverlässig arbeitet.
Bedeutung für zukünftige Explorationen
Die Fähigkeit, sich selbstständig an das Terrain anzupassen, eröffnet neue Möglichkeiten für kostengünstige Erkundungen kleinerer Regionen. Solche Mini‑Rover könnten künftig als Ergänzung zu größeren Fahrzeugen eingesetzt werden, um schwer zugängliche Stellen zu untersuchen oder als Vorhut für spätere bemannte Missionen zu dienen.
Ausblick
Die Entwickler planen, die Technologie weiter zu verfeinern und zusätzliche wissenschaftliche Instrumente zu integrieren. Ziel ist es, eine Serie von leichtgewichtigen, autonom agierenden Robotern zu schaffen, die in größeren Schwärmen den Mond und später auch andere Himmelskörper erforschen können.